Foundation-Modelle in der industriellen Robotik |
Einsatzpotenziale, Tätigkeitswandel und Kompetenzanforderungen

| Zeitschrift | Industry 4.0 Science |
| Ausgabe | 42. Jahrgang, 2026, Ausgabe 5, Seite 16-23 |
| Open Access | https://doi.org/10.30844/I4SD.26.5.2 |
| Literatur | Teilen | Zitieren | Download |
Abstract
Keywords
Artikel
Entwicklungen in der KI-gestützten Robotik
Die industrielle Robotik ist seit Jahrzehnten ein wichtiger Baustein der Automatisierung industrieller Produktionsprozesse. Ihre Verbreitung beruht auf der Fähigkeit, wiederholgenaue und effiziente Prozessabläufe in standardisierten Umgebungen zu realisieren. [1]
Die hierzu notwendige Programmierung ist jedoch in vielen Fällen mit erheblichem Aufwand verbunden. Dies gilt insbesondere für Prozesse, in denen häufige Produktwechsel, kleine Losgrößen oder unstrukturierte Arbeitsumgebungen auftreten. In solchen Szenarien stoßen etablierte Programmierparadigmen zunehmend an ihre Grenzen. Die Realisierung entsprechender Lösungen bleibt häufig erfahrenen Fachkräften vorbehalten, was die Einführungszeiten verlängert und die Zugänglichkeit der robotischen Automatisierung insbesondere für kleinere Unternehmen einschränkt. [2]
Parallel dazu haben sich mit FMs KI-Systeme entwickelt, die für die industrielle Robotik zunehmend relevant werden. FMs sind auf großen, häufig multimodalen Datensätzen vortrainierte Modelle, die je nach Ausprägung unterschiedliche Informationsmodalitäten verarbeiten können. Dazu zählen insbesondere LLMs, die textuelle Eingaben verarbeiten und in der Lage sind, natürlichsprachliche Anweisungen zu interpretieren, Aufgaben zu strukturieren und Handlungsfolgen abzuleiten. [3]
Darüber hinaus verknüpfen Vision-Language-Modelle (VLMs) visuelle und sprachliche Informationen. Sie eröffnen damit neue Möglichkeiten für die kontextbezogene Verarbeitung dynamischer Umgebungs- und Zustandsinformationen [6].
Vision-Language-Action-Modelle (VLAs) erweitern diese Fähigkeiten um eine direkte Handlungsorientierung, indem sie Wahrnehmung, sprachliche Beschreibung und die daraus resultierenden Aktionen koppeln. Gerade für die Robotik sind diese Modellklassen relevant, da sie Planung, Perzeption und Ausführung effizient miteinander verbinden [7].
Mit diesen technologischen Entwicklungen ergeben sich jedoch nicht nur Effizienz- und Flexibilitätsversprechen. Vielmehr ist davon auszugehen, dass der breitere Einsatz entsprechender Modelle erhebliche Auswirkungen auf bestehende Arbeitsprozesse, individuelle Tätigkeitsprofile und Kompetenzanforderungen hat. [4]
Während die technische Machbarkeit und die Anwendungspotenziale FM-basierter Ansätze in der Robotik zunehmend untersucht werden, bleibt die Betrachtung ihrer Folgen für Fachkräfte unterrepräsentiert. Vor diesem Hintergrund verfolgt der vorliegende Beitrag das Ziel, ausgehend von eigenen Entwicklungen der FM-basierten Roboterprogrammierung in der Schaltschrankbestückung Auswirkungen auf Tätigkeiten und Kompetenzanforderungen abzuleiten. Auf dieser Grundlage wird ein Kompetenzrahmen aufgezeigt, der die identifizierten Tätigkeiten sowie die hierfür erforderlichen Kompetenzen strukturiert zusammenfasst.
Praktisches Beispiel einer LLM-basierten Roboterprogrammierung
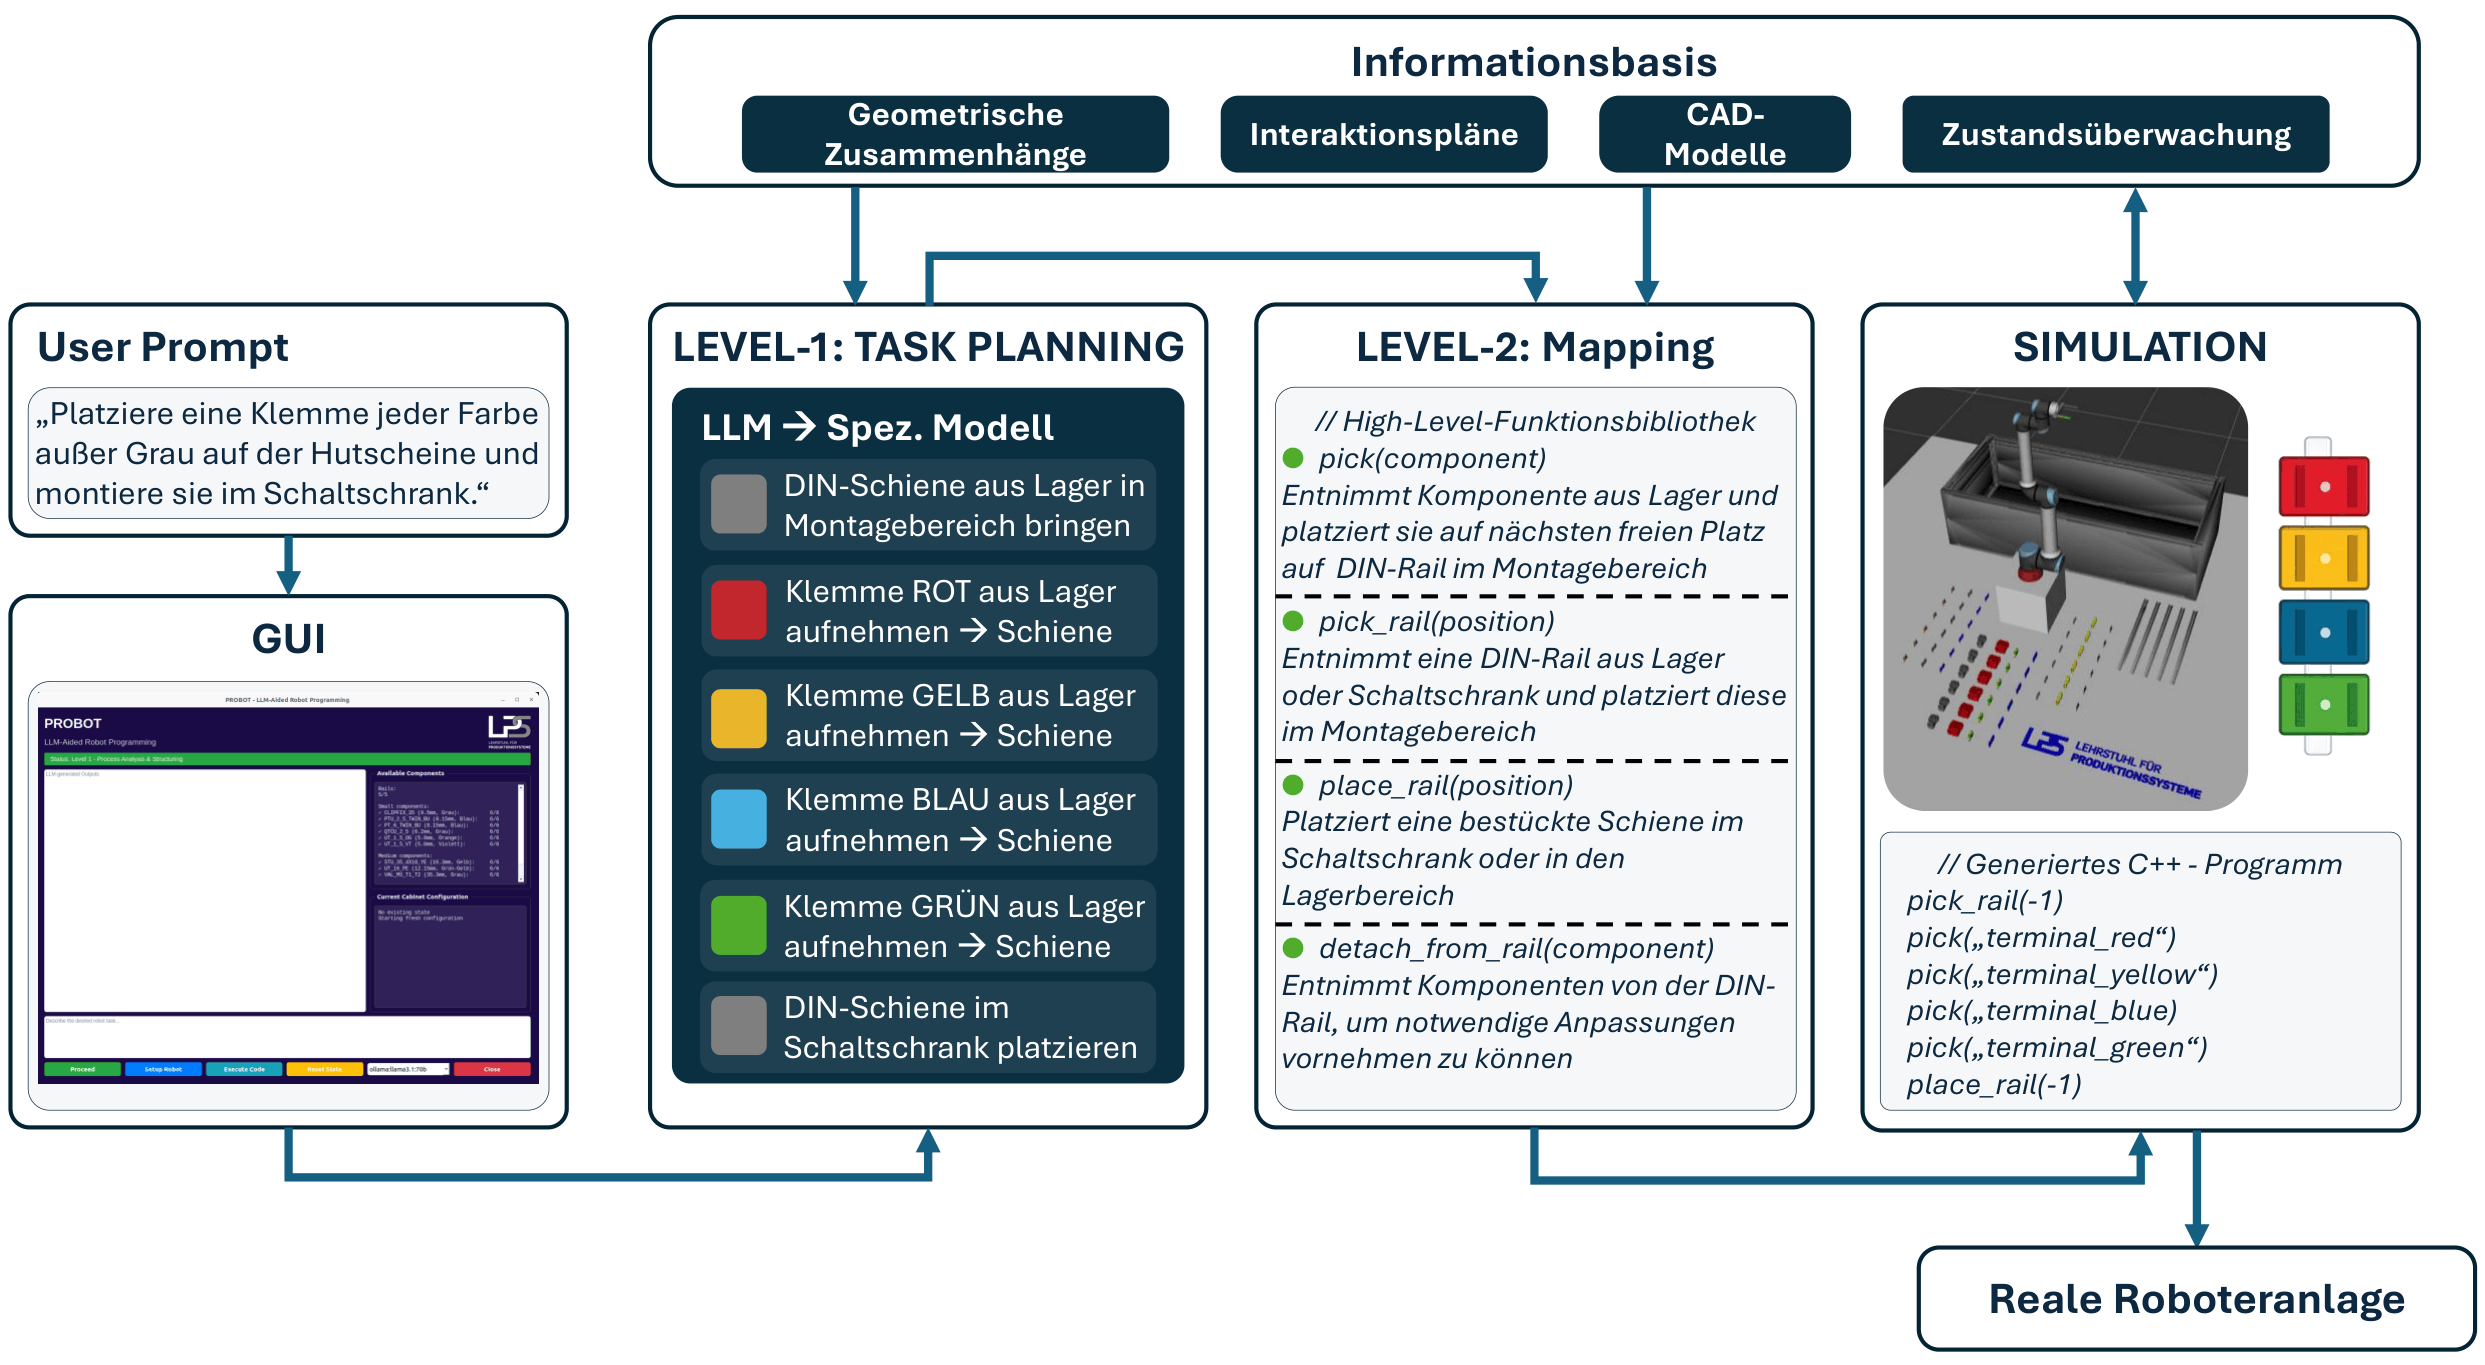
In einer eigenen Arbeit wird am Beispiel der Schaltschrankbestückung mit Modulklemmen gezeigt, wie natürlichsprachliche Arbeitsanweisungen zweistufig in strukturierte Prozessschritte und anschließend in ausführbaren C++-Code überführt werden. Die technische Umsetzung basiert auf einer Architektur aus LLM-Schicht, standardisierter Datenhaltung sowie einer Simulations- und Ausführungsebene. [5]
Charakteristisch für diesen Ansatz ist die starke Abstraktion im Programmierprozess. Das modellbasierte System erzeugt nicht unmittelbar Low-Level-Bewegungsanweisungen, sondern greift auf eine feste Menge vordefinierter High-Level-Funktionen zurück. Dazu zählen insbesondere Funktionen zur Handhabung von Modulklemmen und Hutschienen. Die Bahnplanung, Kollisionsprüfung, Zustandsverwaltung und Szenenaktualisierung werden von den darunterliegenden Softwareschichten übernommen.
Dadurch wird die Programmgenerierung bzw. Systeminteraktion auf eine semantische Ebene verlagert, auf der Aufgaben in Form verständlicher Prozesslogik beschrieben und anschließend automatisch in technisch ausführbare Programme überführt werden. Ein anschaulicher Testfall aus dieser Arbeit ist die Bestückung mehrerer Hutschienen eines Schaltschranks auf Grundlage einer formulierten Nutzeranweisung. Bild 1 stellt den Gesamtprozess exemplarisch dar. In der zugehörigen Evaluation konnte je nach eingesetztem Modell für das fokussierte Anwendungsszenario eine erfolgreiche Programmgenerierung in bis zu 57 von 60 Testläufen erzielt werden, was einer Erfolgsrate von 95 % entspricht. [5]
Methodisches Vorgehen
Die im Folgenden dargestellten Veränderungen von Tätigkeiten und Kompetenz-anforderungen wurden nicht in einer eigenständigen empirischen Erhebung untersucht, sondern explorativ aus der Entwicklung, Integration und Evaluation des beschriebenen technischen Systems abgeleitet. Methodisch handelt es sich um eine qualitative Einzelfallbetrachtung, deren Datengrundlage die zugehörigen Beobachtungen über den Umsetzungszeitraum bildet.
Die Ableitung erfolgte in drei Schritten: Zunächst wurden wiederkehrende Tätigkeiten, Schwierigkeiten und Eingriffsnotwendigkeiten über die drei Projektphasen hinweg dokumentiert. Anschließend wurden diese Beobachtungen in wiederkehrenden Aufgabenkategorien klassifiziert – Zielformulierung und Prompting, Ergebnisvalidierung, Datenbereitstellung und -integration sowie Modellauswahl. In einem dritten Schritt wurden diese Kategorien zu vier übergeordneten Kompetenzdimensionen abstrahiert und bestehenden betrieblichen Rollenprofilen zugeordnet. Die Ergebnisse sind aufgrund der Einzelfallbasis nicht statistisch generalisierbar und als konzeptionell zu verstehen.
Kompetenzanforderungen in der Roboterprogrammierung
Im Rahmen der Systementwicklung und der Erprobung der dargestellten Lösung konnten sowohl die technische Machbarkeit als auch die anwendungsspezifischen Potenziale eines FM-basierten Ansatzes aufgezeigt werden. Veränderungen von Tätigkeitsprofilen und Kompetenzanforderungen waren nicht Gegenstand der initialen Untersuchung, lassen sich jedoch aus begleitenden Beobachtungen ableiten. Insbesondere in den Bereichen Zielformulierung, Validierung sowie Systemintegration konnten relevante Aspekte identifiziert werden.
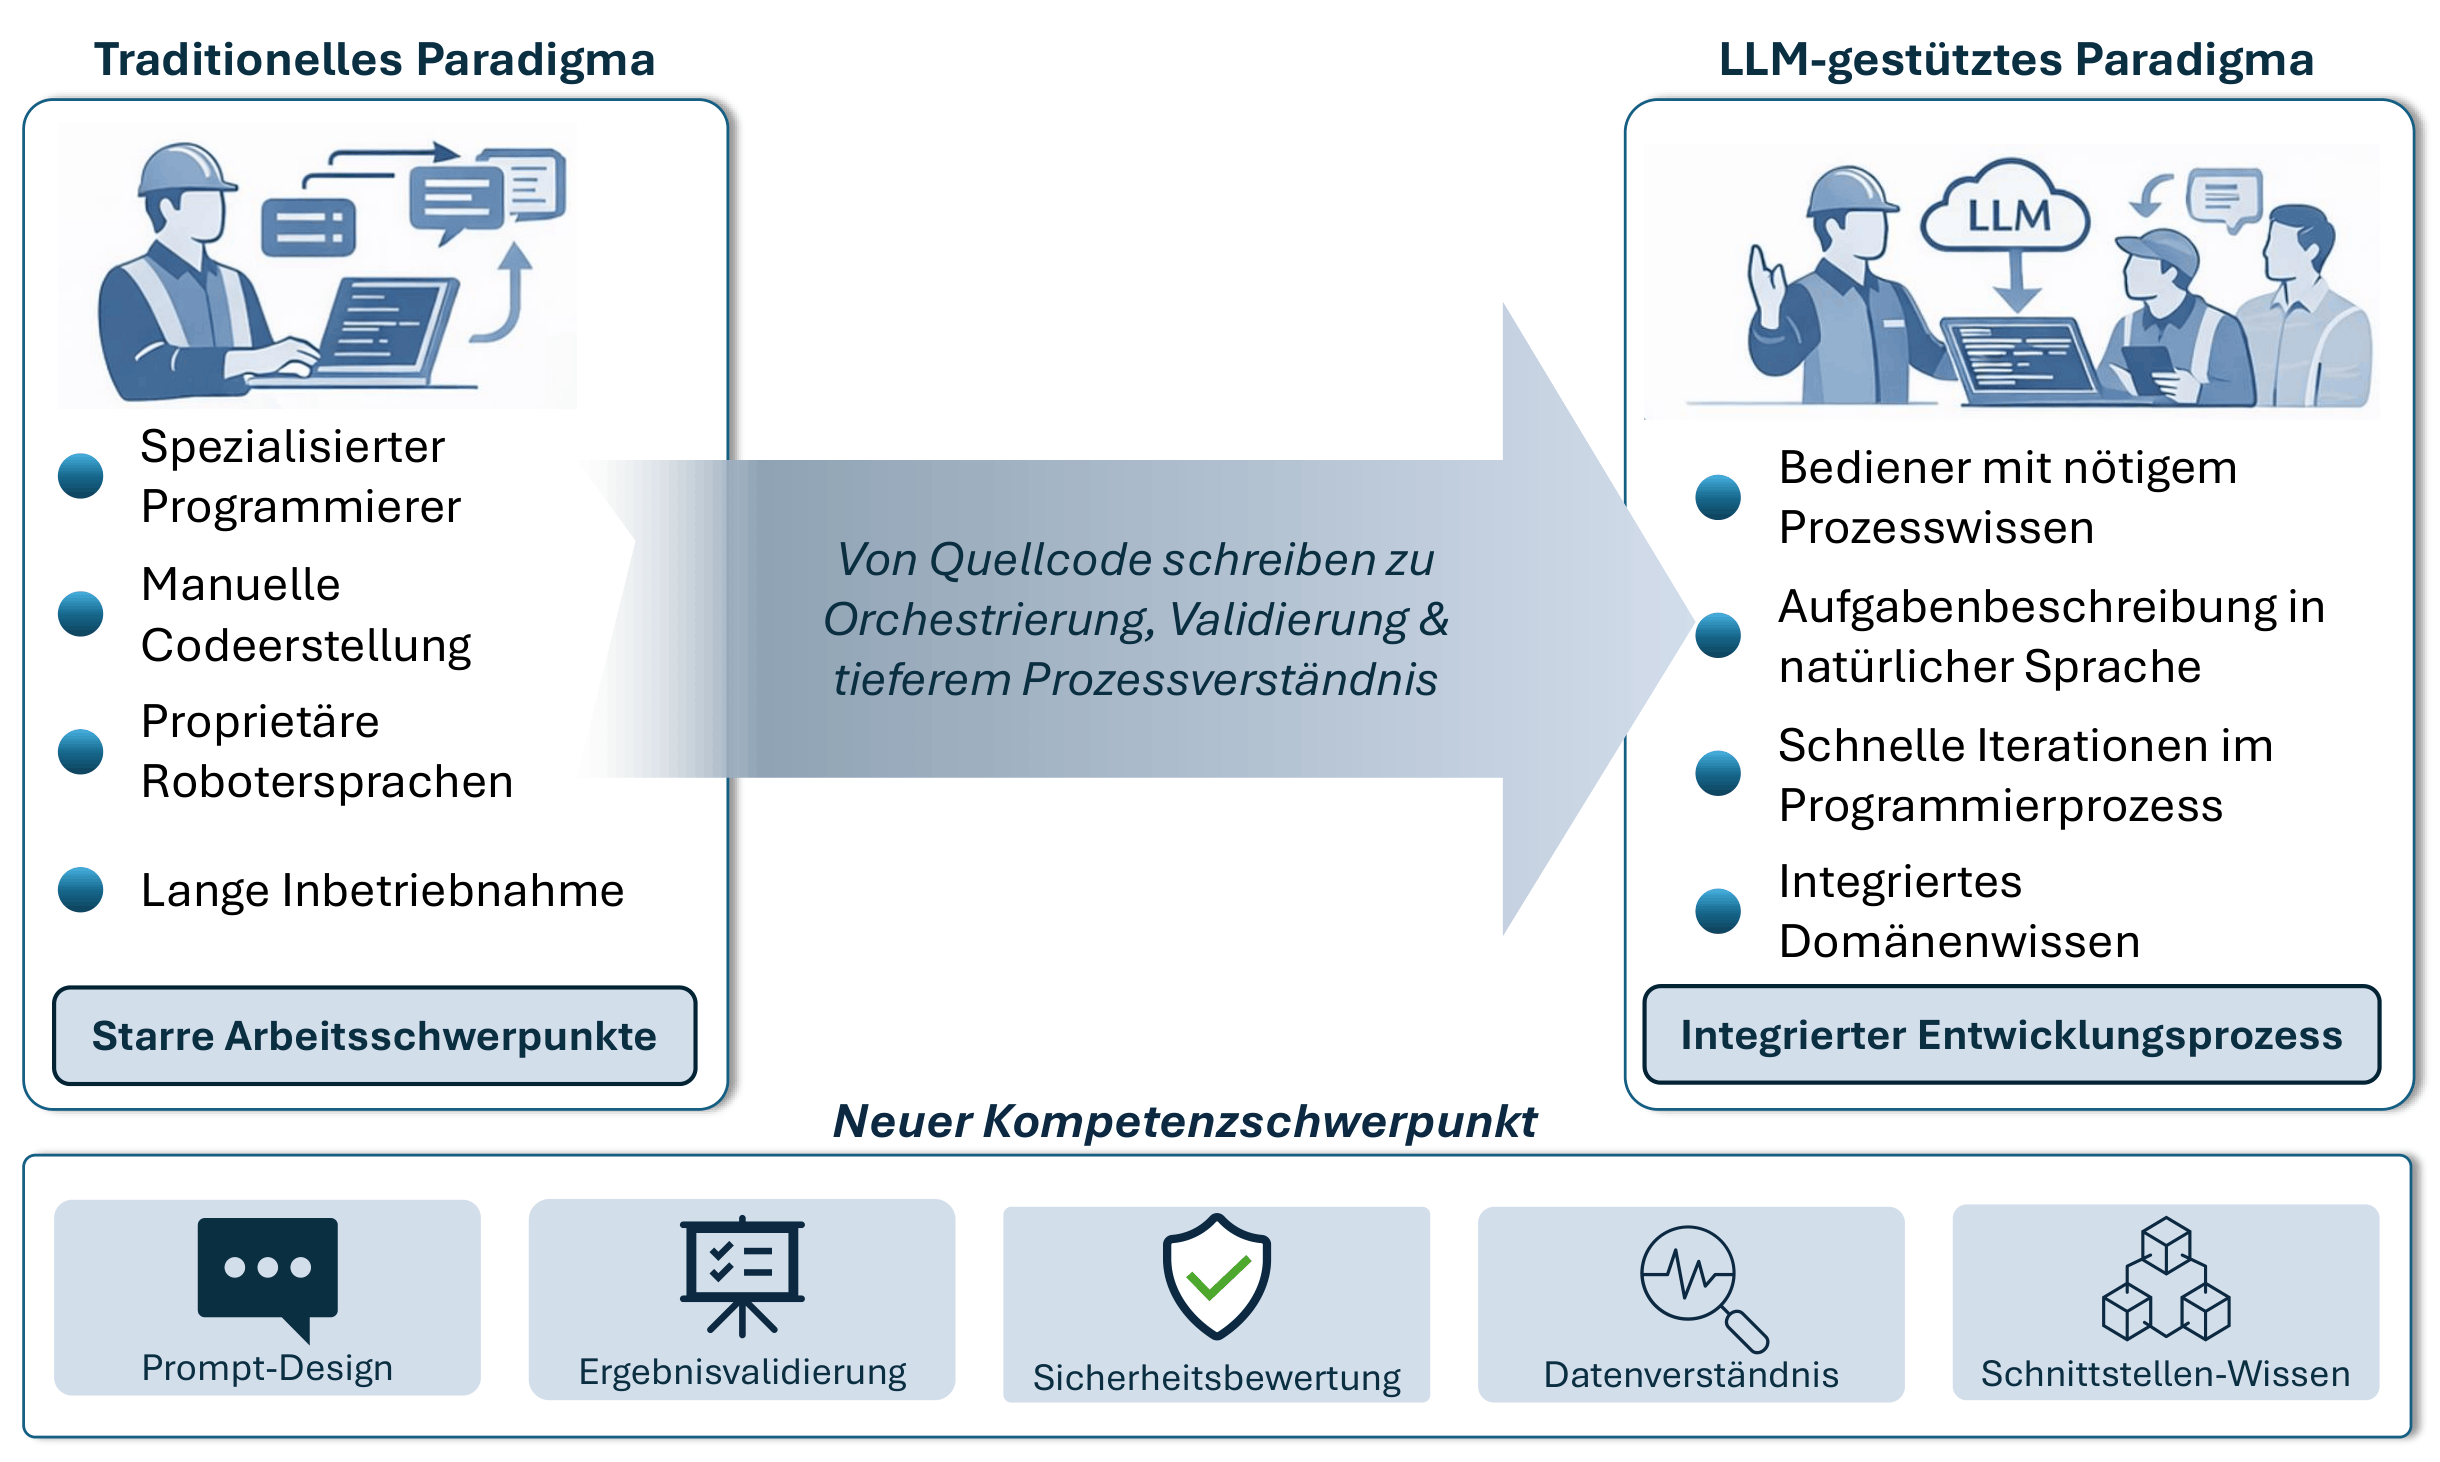
Der Ausgangspunkt für alle Beobachtungen ist die Verschiebung der Abstraktionsebene im Programmierprozess. Nutzer können im Rahmen der Systematik das vorliegende Robotersystem programmieren, ohne sich mit proprietären Programmiersprachen und systemspezifischen Programmstrukturen detailliert vertraut machen zu müssen (Bild 2). Daraus ergeben sich signifikante Potenziale zur Verkürzung der Inbetriebnahmezeiten und zur Steigerung der Flexibilität im Programmierprozess. Zugleich sinkt die Einstiegshürde für Personen ohne vertiefte Programmierkenntnisse.
Mit dieser Verschiebung geht jedoch, entsprechend den eigenen Beobachtungen, keine generelle Reduktion der Systemkomplexität einher. Vielmehr verlagern sich Anforderungen und Arbeitsanteile innerhalb des übergeordneten Programmierprozesses. Es wird verdeutlicht, dass die Qualität der generierten Ergebnisse in hohem Maße von der Präzision, Struktur und Kontextualisierung der Eingaben abhängt. Unschärfen oder Fehler in Prompts wirken sich nicht nur punktuell aus, sondern können sich über den gesamten weiteren Prozess fortpflanzen und sind nach einer Vielzahl von Verarbeitungsschritten schwer nachvollziehbar.
Entsprechend gewinnen der Aufbau von Systemprompts und Methoden des Prompt-Engineerings an Bedeutung. Insbesondere strukturierte, kontextreiche Eingaben und Few-Shot-Beispiele können die Modellleistung deutlich verbessern. Zugleich zeigt sich, dass eine einmalige Nutzereingabe häufig nicht ausreicht. Vielmehr ist in vielen Fällen eine iterative Präzisierung erforderlich, bei der das Modell wiederholt auf Fehlverhalten hingewiesen und die Aufgabenbeschreibung schrittweise nachgeschärft wird.
Vor der Übertragung auf reale Anlagen erfolgt stets eine manuelle Bewertung der modellgenerierten Lösungen in der Simulationsumgebung. Auf diese Weise lassen sich Fehler in der Bahnplanung, unplausible Prozessfolgen oder Kollisionen identifizieren, bevor eine Ausführung am physischen System erfolgt. Die systematische Prüfung der generierten Programme nimmt gegenwärtig einen erheblichen Anteil am Gesamtaufwand ein.
Hinzu kommt, dass modellgenerierte Lösungen schwerer zu validieren sind als selbst entwickelte: Da der Programmierprozess nicht aktiv durchlaufen wird, entfällt das schrittweise Mitdenken von Struktur, Entwurfsentscheidungen und Sonderfällen, das bei der eigenständigen Implementierung unweigerlich entsteht. Der potenzielle zeitliche Effizienzgewinn des Gesamtprozesses wird somit durch zusätzliche Prüf- und Korrekturarbeiten weitgehend zunichtegemacht.
Auch im Kontext der Systementwicklung und -integration konnten relevante Kerntätigkeiten identifiziert werden. Von zentraler Bedeutung ist die Bereitstellung geeigneter Umgebungs- und Prozessinformationen, da diese, insbesondere bei hoher Variantenvielfalt, nicht vollständig über Nutzerprompts abgebildet werden können. Für eine belastbare Nutzung FM-basierter Systeme müssen daher bestehende Engineering-Daten und dynamische Perzeptionsinformationen integriert werden. Dies setzt die Verfügbarkeit geeigneter Kommunikationsschnittstellen, die Nutzung kompatibler Datenstandards sowie die Datenaufbereitung in verarbeitbarer Form voraus. Hinzu kommt, dass nicht jedes Anwendungsfeld für eine modellgestützte Roboterprogrammierung geeignet ist.
Der sinnvolle Einsatz FM-basierter Verfahren hängt wesentlich davon ab, ob die genannten Gegebenheiten vorliegen und die jeweiligen Prozessanforderungen eine modellgestützte Generierung tatsächlich begünstigen. So ist der unternehmerische Nutzen einer entsprechenden Lösung in Bereichen, in denen Programme nach der einmaligen Programmierung über lange Zeiträume unverändert eingesetzt werden können, beispielsweise als gering einzuschätzen.
Als weitere zentrale Tätigkeit erweisen sich die Auswahl und Anpassung der eingesetzten Modelle. Unterschiedliche Modelle verfügen über spezifische Stärken, Schwächen und Spezialisierungen, die anwendungsspezifisch zu berücksichtigen sind. In einzelnen Fällen kann darüber hinaus ein Fine-Tuning erforderlich oder zumindest vorteilhaft sein, insbesondere wenn unternehmens- oder prozessspezifische Daten verfügbar sind.
Gerade hier liegt ein wesentliches Potenzial für FM-basierte Ansätze, da sich die Leistungsfähigkeit der Modelle durch die Einbindung domänenspezifischer Informationen deutlich steigern lässt. Darüber hinaus stellt sich die Frage nach der technischen Einsatzform hinsichtlich lokaler oder serverbasierter Ausführung sowie der Nutzung offener oder proprietärer Modelle. Daran sind grundlegende Entscheidungen zu Informationsflüssen, zum Datenschutz und zur Integrationsfähigkeit geknüpft.
Insgesamt deuten die gewonnenen Beobachtungen darauf hin, dass aus dem Einsatz von FM keine bedingungslose Reduktion des ganzheitlichen Arbeitsaufwands resultiert. Greifen Systeme, Datenquellen und Prüfmechanismen nicht strukturiert ineinander, ist vielmehr davon auszugehen, dass sich der Gesamtarbeitsaufwand nicht wesentlich verringert, sondern lediglich verlagert.
Entsprechend den vorherigen Beschreibungen verschieben sich auch die notwendigen Kompetenzen für den Aufbau, die Nutzung und die Wartung einer FM-basierten Roboterprogrammierung. Neben klassischem Programmierwissen gewinnen insbesondere Fähigkeiten im Prompt-Design, in der Ergebnisvalidierung, in der Sicherheitsbewertung, im Datenverständnis sowie im Umgang mit Schnittstellen und integrierten Softwarelandschaften an Bedeutung. Die daraus ableitbaren Kompetenzanforderungen werden von uns in vier übergeordneten Dimensionen strukturiert, die in Bild 3 zusammengefasst sind.
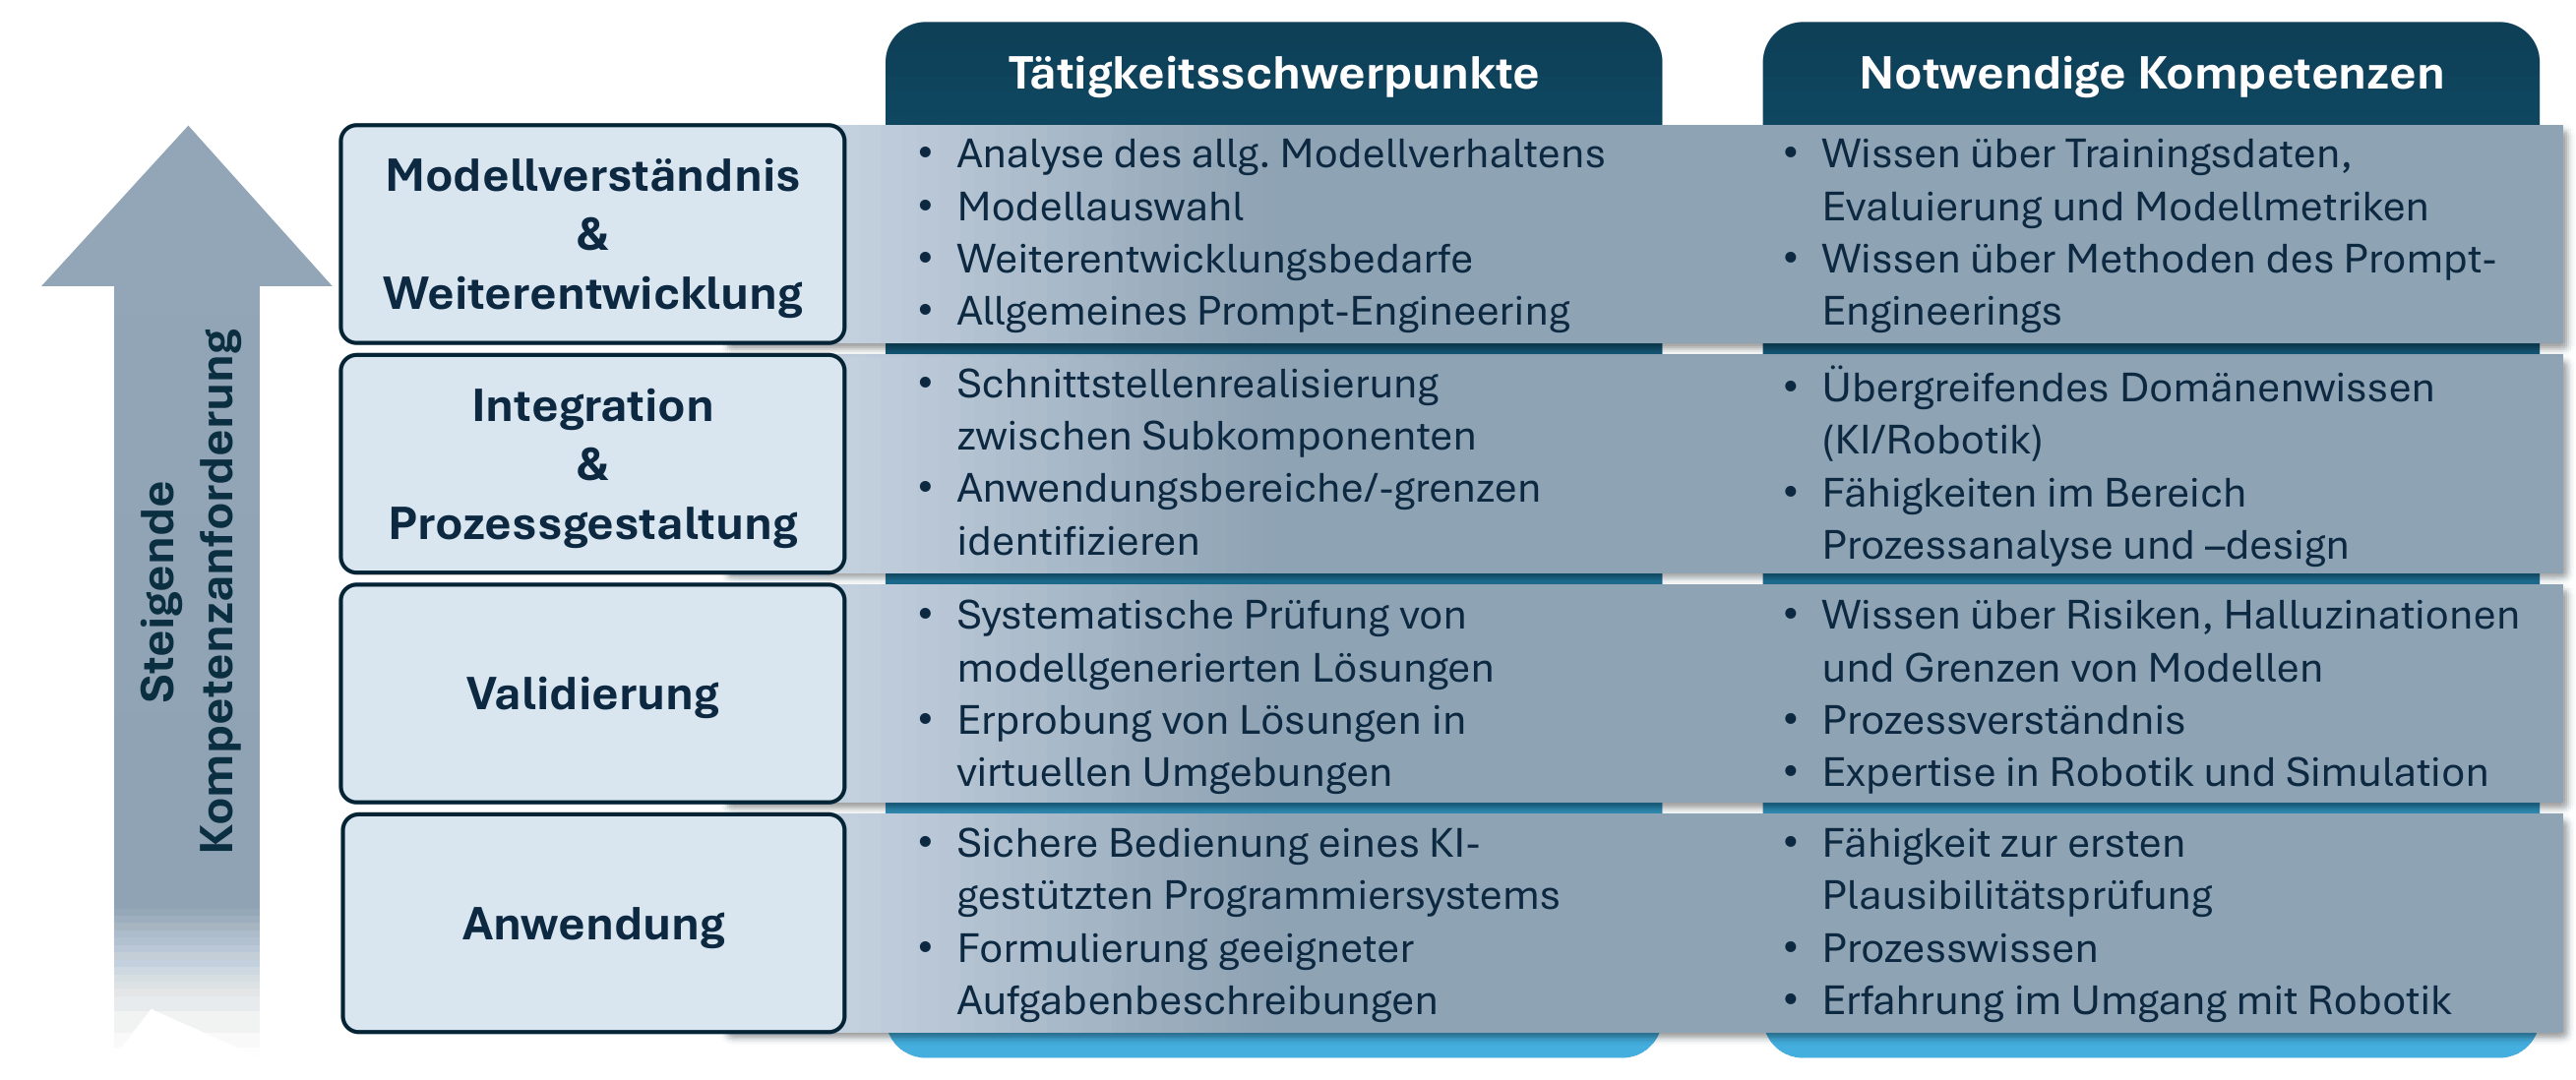
Auf der Anwendungsebene steht die Nutzung modellgestützter Programmiersysteme im Vordergrund. Dazu gehört insbesondere, implizites Erfahrungs- und Prozesswissen in explizite, strukturierte und modellkompatible Beschreibungen zu überführen. Ebenso relevant ist die Fähigkeit, komplexe Abläufe in sinnvolle Teilaufgaben zu zerlegen. Diese Ebene knüpft vor allem an bestehende Rollen von Fachkräften aus Produktion, Roboterprogrammierung und anwendungsnaher Automatisierung an, da diese bereits über das notwendige Prozessverständnis sowie das Verständnis für Roboterkinematiken und deren Verhalten verfügen.
Die Validierungsebene umfasst die systematische Überprüfung modellgenerierter Lösungen vor ihrem Einsatz in der physischen Welt. Aufgrund der nichtdeterministischen und kontextabhängigen Natur von FMs gewinnen hierfür Simulationsumgebungen, digitale Zwillinge und virtuelle Testverfahren an Bedeutung. Erforderlich ist die Fähigkeit, Fehlfunktionen zu erkennen und die generierten Lösungen simulativ abzusichern. Diese Aufgaben können beispielsweise bei heutigen Rollen aus der Roboterprogrammierung, Inbetriebnahme und Qualitätssicherung liegen, da bereits Kompetenzen in Simulationstests, Fehlerdiagnosen und sicherheitsrelevanten Bewertungen gegeben sind.
Die darüber liegende Integrations- und Prozessebene fokussiert die Einbettung modellgestützter Programmieransätze in bestehende technische und organisatorische Strukturen. Im Mittelpunkt steht die Aufgabe, Schnittstellen zwischen unterschiedlichen Systemkomponenten zu gestalten und geeignete Einsatzfelder in Produktions- und Automatisierungsprozessen zu identifizieren. Hierzu gehört insbesondere die Fähigkeit, Datenquellen, Steuerungen, Engineering-Werkzeuge, Simulationsumgebungen und Bedienoberflächen so miteinander zu verbinden, dass die Möglichkeiten von FMs effizient genutzt werden können.
Gleichzeitig erfordert diese Ebene eine enge Abstimmung mit verschiedenen betrieblichen Domänen wie Produktionsplanung, IT, und Qualitätssicherung. Besonders anschlussfähig erscheint diese Ebene an bestehende Profile von Automatisierungsingenieuren und Beschäftigten im digitalen Engineering, da diese bereits heute an der Schnittstelle zwischen technischer Systemintegration, Prozessplanung und Softwareeinbindung arbeiten.
Auf der Modell- und Entwicklungsebene stehen schließlich Verständnis, Auswahl, Anpassung und Weiterentwicklung der eingesetzten Modelle im Vordergrund. Die zentrale Aufgabe besteht darin, anwendungsspezifische Modelle auszuwählen und Optimierungspotenziale zu identifizieren. Hierfür sind insbesondere Kenntnisse im maschinellen Lernen, in der Datenaufbereitung und -bereitstellung sowie in der Integration externer Wissensquellen, etwa über Retrieval-Augmented-Generation (RAG), erforderlich. Diese Aufgaben entsprechen vor allem den Kompetenzprofilen von Data Scientists und KI-Spezialisten. Diese müssen im industriellen Kontext jedoch um ein Verständnis robotischer Programmlogiken, Bewegungsabläufe und sicherheitsbezogener Randbedingungen ergänzt werden.
Insgesamt lassen sich die beschriebenen Kompetenzbedarfe damit weniger als Hinweis auf vollständig neue Berufsbilder verstehen, sondern vielmehr als Form einer Weiterentwicklung bestehender Rollenprofile. Fachkräfte aus Produktion und Roboterprogrammierung dürften künftig stärker mit Aufgaben der operativen Nutzung modellgestützter Systeme befasst sein, während Inbetriebnahme und Qualitätssicherung voraussichtlich noch stärker in Richtung digitaler Validierung rücken. Automatisierungsingenieure agieren als Akteure für die technische und organisatorische Integration entsprechender Ansätze, während Data Scientists und KI-Spezialisten insbesondere auf der Modell- und Entwicklungsebene Grundlagenarbeit leisten könnten.
Der vorgeschlagene Rahmen unterscheidet sich in einem zentralen Punkt von einer Vielzahl bestehender Modelle. Etablierte KI-Kompetenzmodelle wie AICOMP sind meist generisch und bildungsorientiert angelegt [8]. Sie beschreiben allgemeine Fähigkeiten im Umgang mit KI, ohne auf eine konkrete Industriebranche oder Tätigkeitsdomäne zugeschnitten zu sein. Der vorliegende Beitrag operationalisiert diese allgemeinen Kompetenzen für den spezifischen Anwendungsfall der FM-basierten industriellen Roboterprogrammierung.
Veränderte Kompetenzanforderungen durch Foundation-Modelle
Das dargestellte Anwendungsbeispiel sowie die daraus gewonnenen Erkenntnisse legen nahe, dass FMs die industrielle Roboterprogrammierung nicht nur technisch erweitern, sondern auch die Arbeitsschwerpunkte im Programmierprozess verändern. Mit der Verlagerung von Low-Level-Programmierung hin zu semantischer Aufgabenbeschreibung, modellgestützter Generierung und simulationsbasierter Validierung verändert sich auch das Kompetenzprofil der beteiligten Fachkräfte. Der dargestellte Kompetenzrahmen strukturiert diese Verschiebungen entlang der Dimensionen Anwendung, Validierung, Integration und Prozessgestaltung sowie Modellverständnis und Weiterentwicklung.
Weiter ergibt sich aus den Erkenntnissen der Umsetzung die Hypothese, dass der Einsatz von FMs den gesamten Roboterprogrammierprozess nur dann substanziell effizienter und zugänglicher macht, wenn geeignete High-Level-Funktionsbibliotheken, strukturierte Engineering-Daten sowie Verfahren zur simulativ gestützten Prüfung verfügbar sind. Fehlen diese oder vergleichbare Peripheriekomponenten, verlagert sich der Arbeitsaufwand lediglich hin zu Testung, Verifizierung, Fehlerdiagnose und Datenaufbereitung.
In welchem Ausmaß die beschriebenen Veränderungen in betrieblichen Prozessen resultieren, bleibt unklar. Seriöse Abschätzungen hierzu erfordern umfangreiche empirische Studien. Künftige Arbeiten sollten daher insbesondere die Veränderungen von Arbeitsprozessen, Tätigkeitsprofilen und Qualifizierungsanforderungen in industriellen Anwendungen untersuchen.
Literatur
[1] Palčič, I.; Prester, J.: Effect of Usage of Industrial Robots on Quality, Labor Productivity, Exports and Environment. Sustainability 2024, 16, 8098, https://doi.org/10.3390/su16188098[2] Pan, Z.; Polden, J.; u.a: Recent progress on programming methods for industrial robots, Robotics and Computer-Integrated Manufacturing, Volume 28, Issue 2, 2012, Pages 87-94, ISSN 0736-5845, https://doi.org/10.1016/j.rcim.2011.08.004.
[3] Firoozi, R.; Tucker, J.; u.a.: Foundation Models in Robotics: Applications, Challenges, and the Future, The International Journal of Robotics Research, Volume 44, Issue 5, 2025, Pages 701-739,
https://doi.org/10.1177/02783649241281508.
[4] Bachlechner, D.; Lächler, F.; u.a.: Foundation Models in Production and Logistics, Whitepaper, 2025, 10.13140/RG.2.2.28055.07847.
[5] Syniawa D.; Droste L.; u.a.: Semi-Automated Programming of Industrial Robotic Systems Using Large Language Models and Standardized Data Model, 2026, MDPI Robotics,
[6] Kim, S.; Yoon, J.: VLM-integrated 3D perception model for robust robotic grasping adapted to deformable sacks with arbitrary shapes, Robotics and Autonomous Systems, Volume 199, 2026, 105372, ISSN 0921-8890, https://doi.org/10.1016/j.robot.2026.105372.
[7] Brohan, A.; Brown, N.; u.a.: RT-2: Vision-Language-Action Models
Transfer Web Knowledge to Robotic Control, 2023, Google DeepMind, https://robotics-transformer2.github.io
[8] Ehlers, U..; Lindner, M.; u.a.: Future Skills in a World Increasingly Shaped By AI, Ubiquity Proceedings, 2023, https://doi.org/10.5334/uproc.91
Ihre Downloads
Das könnte Sie auch interessieren